




















抽気蒸気タービンの圧力をプロセス需要に適合させる方法
適切な抽気圧力とは、単にプロセス蒸気仕様書に記載された圧力ではありません。配管損失、制御弁の圧力損失、計測不確かさ、および蒸気需要の変動を考慮したうえで、信頼し得る最も低い供給条件においてプロセスヘッダーで確保されなければならない圧力です。抽気蒸気タービンの設定を公称プロセス要求値に近づけすぎると、書面上は効率的に見えても、負荷変動時にプラントがヘッダー圧力を維持できなくなる可能性があります。一方で、不必要に高く設定すると、下流側での絞りを強いることになり、回収可能なエネルギーが失われます。
したがって、抽気蒸気タービンの圧力整合は、タービン単体ではなくシステム全体の判断です。タービン、プロセスヘッダー、ボイラー、減圧ステーション、復水回収システム、および電気負荷のすべてが、選定された抽気条件が安定して有用であるかどうかに影響します。
使用点で必要な圧力から始める
プロセス需要は、タービンの抽気フランジではなく、消費設備の位置で定義する必要があります。反応器ジャケット、乾燥機、蒸発器、ストリッピング塔、トレースシステム、脱気器は、それぞれ異なる理由で異なる圧力を必要とする場合があります。規定温度の飽和蒸気を必要とするものもあります。また、制御弁の制御性を維持するため、または配管系統内でのフラッシングを防ぐために、最低圧力を必要とするものもあります。ヘッダーには、圧力変動に対する感度が大きく異なる需要家が接続されている場合もあります。
運転要件は、次の圧力エンベロープとして表すべきです。
- 最重要需要家における最低許容圧力。
- プロセスヘッダーの通常運転圧力。
- プロセス設備および制御弁が許容できる最高圧力。
- 最小、通常、およびピーク時の蒸気流量。
- 需要ピークの予想される継続時間と頻度。
- 飽和度、過熱度、湿分許容度、および復水挙動を含む、プロセスで必要とされる蒸気条件。
このエンベロープから、タービンの抽気接続部まで逆算します。配管系統の損失は一定ではありません。長いヘッダーでは流量の増加に伴って圧力損失が大きくなります。また、部分的に閉じた遮断弁、小容量のセパレーター、汚れたストレーナー、または抵抗の大きい制御弁によって、追加の局所損失が生じることがあります。抽気設定値は、平均蒸気消費量ではなく、最も重要な流量条件におけるこれらの損失をカバーしなければなりません。
最も遠い需要家で10 bargを必要とするプロセスであっても、抽気設定を自動的に10 bargとするわけではありません。配管ネットワークで圧力が消費された後にも必要圧力を確保できるよう、タービンはヘッダーにより高い圧力を供給する必要がある場合があります。必要な余裕は、任意の割合を上乗せするのではなく、実際の配管構成および流量ケースに基づいて算出すべきです。
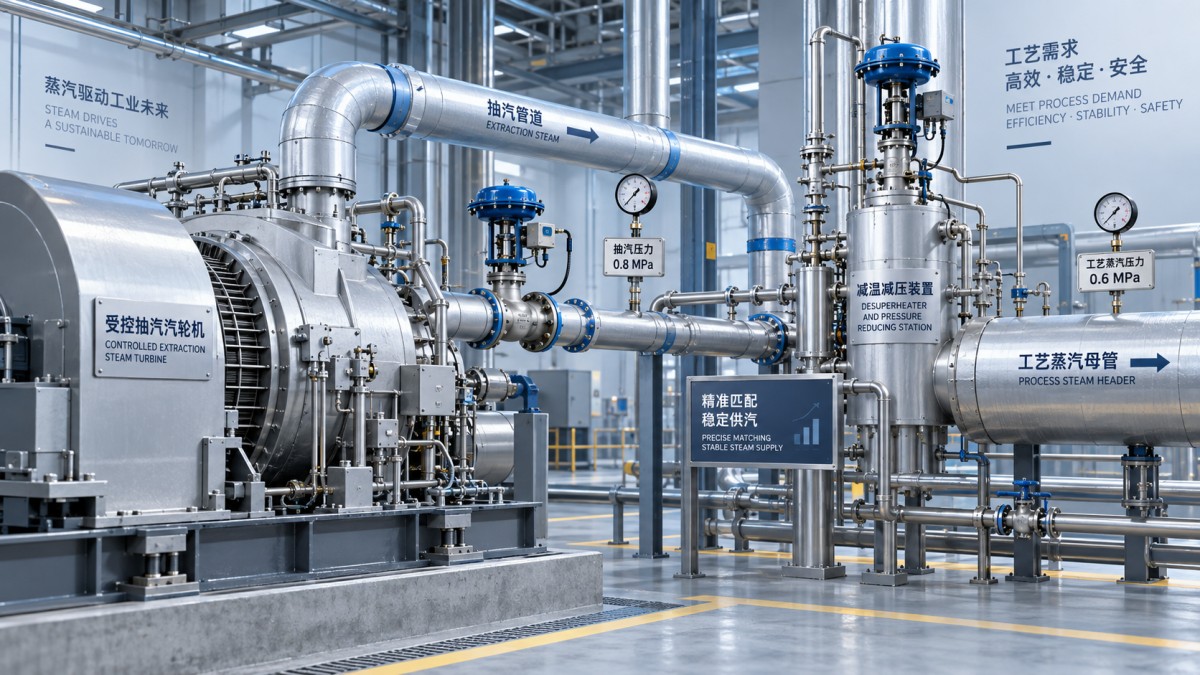
制御抽気とタービン負荷に追従する圧力を区別する
この区別によって、タービンがプロセス蒸気ヘッダーを真に支えられるかどうかが決まります。
制御抽気タービンでは、抽気制御システムがタービン下流段への蒸気流入を調整し、機器の許容運転範囲内で抽気圧力を設定値付近に維持します。十分な入口蒸気、利用可能な膨張範囲、および制御弁容量があれば、タービンは内部の蒸気分配を調整することで、プロセス抽気流量の変化に対応できます。
非制御抽気構成では、抽気圧力は主にタービンを通過する蒸気流量と各段にわたる圧力分布によって決まります。電気負荷、入口流量、復水器条件、または下流側流量が変化すると、抽気圧力もそれに伴って変化します。このような構成は、抽出蒸気を許容範囲の広い需要家に供給する場合、または別の圧力制御装置がプロセスヘッダーを保護する場合には適していることがあります。プロセスが狭い圧力帯を必要とする場合、調整されたプロセス蒸気供給の代替にはなりません。
これは選定における最も重大な誤りの一つです。すなわち、抽気点を保証圧力の蒸気源であるかのように扱うことです。タービンベンダーの抽気圧力定格は、抽気流量範囲、入口条件、排気条件、発電機負荷範囲、および調速方式と併せて解釈する必要があります。設計圧力だけでは、実際の運転条件における圧力安定性についてほとんど判断できません。
平均値ではなく運転ケースに基づいて蒸気バランスを構築する
年間平均蒸気消費量はエネルギー検討には有用ですが、圧力整合には不十分です。重要なのは、プロセス需要と電力需要の信頼し得る各組合せにおいて、タービンが必要な抽気圧力を維持できるかどうかです。
実用的な蒸気バランスには、少なくとも次の条件を含める必要があります。
- 通常の発電機負荷における通常のプロセス需要。
- 最大抽気需要。
- 最小抽気需要。
- プロセス需要低下時の高電力需要。
- プロセス需要増加時の低電力需要。
- 起動、昇温、およびプロセスのランプ条件。
- 並列蒸気源、減圧ステーション、または主要プロセス需要家の喪失。
難しいケースは通常、需要が不整合となるケースです。プロセス蒸気需要が高いと、低圧部まで膨張させる蒸気が少なくなり、発電出力が低下する可能性があります。逆に、プロセス需要が低い場合は、より多くの蒸気を低圧段に通すか、バイパス、復水、または入口流量の低減が必要になることがあります。両者が競合する場合に、プロセスヘッダー圧力、発電出力、ボイラー安定性、またはタービン最小流量のどれを優先するかは、運転方針で決定しなければなりません。
普遍的な答えはありません。プロセスプラントでは、蒸気圧力の喪失が生産や設備の温度制御を直接乱す可能性があるため、ヘッダー安定性を優先する場合があります。別の設備では、系統または事業所の電力要件によってタービン負荷が制約されることがあります。タービンの定格抽気範囲は、短時間しか許容されない運転条件に依存せずに、選定した優先順位を支えなければなりません。
圧力だけでなく蒸気品質を確認する
圧力は飽和温度を決定しますが、プロセスへの適合性は蒸気品質にも左右されます。予測可能な熱伝達のために飽和蒸気を必要とするプロセスでは、過度の過熱により制御応答性が低下し、復水の生成が複雑になることがあります。乾き蒸気を必要とする設備に湿り蒸気が到達すると、浸食、不十分な熱伝達、およびウォーターハンマーのリスクが高まる可能性があります。
タービンの排気条件およびプロセス要件に応じて、抽気蒸気には減温、湿分分離、またはヘッダー調整が必要になる場合があります。これらの装置は圧力損失を生じ、それぞれに運転上の制限もあるため、圧力計算に含める必要があります。減温器が温度を効果的に制御するには、十分な差圧と適切なスプレー水条件も必要です。
復水回収にも同等の注意が必要です。選定したプロセス圧力により、回収システムと適合しない圧力の復水が生じる場合、フラッシュ蒸気、背圧、ポンプ能力の制約、または不安定なトラップ性能が蒸気バランスに影響する可能性があります。タービン側で効率的に見える圧力選定でも、復水ネットワークが別の圧力レベルを前提に設計されている場合、下流側で運転上の問題を引き起こすことがあります。
タービンを絞りステーションにせず、圧力制御余裕を確保する
制御抽気弁が流量を調整するには、利用可能な差圧が必要です。タービンの抽気設定値がヘッダー要件をわずかに上回るだけの場合、需要ピーク時に弁が全開位置に達し、圧力を維持する能力を失うことがあります。設定値が必要以上に高い場合、弁は継続的に蒸気を絞ることになり、本来有用な圧力低下を回避可能な損失に変えてしまいます。
一般に最適な設定値は、定義された最大流量条件において重要需要家で必要なプロセス圧力を維持しつつ、通常の外乱に対して十分な制御余裕を確保できる、最も低い抽気圧力です。この結論はタービン性能マップに照らして確認しなければなりません。抽気圧力を下げることで利用可能な膨張仕事は増加する場合がありますが、プロセスの温度要件、下流設備、およびタービンの安定運転と両立する場合に限られます。
プラントが複数の圧力レベルを供給する場合、実際に有用な最も高いヘッダー圧力で抽気し、小規模な低圧ヘッダーには制御付き減圧・減温ステーションを使用する方が効果的な場合があります。これは自動的に最も効率的な構成となるわけではなく、低圧需要の量と連続性に依存します。重要なのは、小規模で断続的な需要家が必要とするという理由だけで高圧抽気を設けないことです。
同じ原則は補機にも適用されます。油圧システムでは泥水ポンプなどの機器を使用する場合がありますが、その吐出圧力の選定は蒸気ヘッダー制御とは独立しています。無関係なユーティリティシステムの圧力定格を蒸気バランスに混在させると、利用可能な制御余裕について誤った前提につながる可能性があります。
タービンの運転エンベロープを尊重する
抽気蒸気タービンは、所望の抽気圧力と流量だけで選定することはできません。その制限には、最大抽気流量、下流段を通過する最小流量、入口弁容量、排気圧力の制約、ケーシング温度制限、ローター推力制限、発電機能力、および許容負荷変化率が含まれる場合があります。正確な制限値は、タービン設計および制御構成によって異なります。
抽気流量が大きいと、低圧部へ流れ続ける蒸気が減少します。ある時点で、これらの段を通過する低流量により冷却が損なわれ、通風損失が増加し、またはタービンが承認された運転領域の外に移行する可能性があります。反対に、抽気需要が不十分な場合、タービンへの蒸気流入、バイパス、復水能力、または別の蒸気需要家が差分を吸収しない限り、ヘッダー圧力が上昇することがあります。
これらの制約は、プロセスヘッダーが急速に変化する需要に対するバッファとして機能することが期待される場合に、特に重要です。蒸気ヘッダーには一定の圧力蓄積効果がありますが、大きなエネルギー貯蔵装置ではありません。急激な抽気変化は、ボイラー燃焼制御、タービン弁応答、および減温器応答が十分に協調できるよりも速く発生する可能性があります。選定するタービンと制御方式は、定常状態の点だけでなく、予想される変化率についても評価しなければなりません。
運転優先順位を反映する制御アーキテクチャを採用する
圧力制御は通常、抽気圧力コントローラー、タービン調速機、入口蒸気供給、発電機負荷制御、およびPRDSまたはバイパスステーション間の協調に依存します。協調が不十分だと、振動が生じることがあります。抽気弁が低下するヘッダー圧力に反応し、発電機負荷が変化し、ボイラー制御が応答した後、ヘッダー圧力が過剰に上昇します。
制御変数は明確でなければなりません。プロセスヘッダー圧力が優先される場合、抽気コントローラーはタービン制限内でそれを保護する権限を持つ必要があり、発電出力は残りの利用可能な蒸気膨張に追従します。一方、電力出力を厳密に維持する場合は、外乱時にプロセス需要家を保護するため、PRDSなどの独立した圧力制御源が必要になることがあります。
圧力検出は、運転上重要なヘッダー状態を表すべきです。タービン出口の直近に設置された送信器では許容可能な圧力を示していても、遠隔の需要家では圧力不足が生じている可能性があります。逆に、唯一の検出点を変動する枝管の末端に設置すると、タービンコントローラーが局所的な外乱を追従することになります。複数の計測値、適切に選定された制御点、および遠隔ヘッダーの計測値との比較により、診断が改善されます。
後の問題を防ぐための選定情報
抽気条件を確定する前に、タービンサプライヤーとプラントチームは、入口圧力および温度範囲、抽気圧力範囲、抽気流量エンベロープ、排気先および背圧範囲、必要な発電出力範囲、プロセス蒸気品質、ヘッダー圧力損失計算、制御方針、起動条件、およびバックアップ蒸気源という、同じ文書化された基準に基づいて検討すべきです。
試運転時には、複数の流量レベルで予測値と実測値の圧力損失を比較し、弁ストロークとコントローラー応答を確認し、現実的な負荷変化時にプロセスヘッダーが制限範囲内に維持されることを検証します。圧力安定性が、弁がほぼ全開またはほぼ全閉の状態を維持することに依存している場合、選定された運転点の回復力は低いといえます。慢性的な不安定性を受け入れるよりも、抽気設定値、配管抵抗、制御チューニング、またはバックアップ圧力構成を再検討する方が望ましいです。
適切に整合された抽気蒸気タービンは、制御性を維持し、タービンの許容流量・負荷エンベロープ内にとどまりながら、実際のヘッダー要件を満たす実用上最も低い圧力でプロセス蒸気を供給します。設備が安定したプロセス運転と有用な電力回収を実現できるかどうかを決定するのは、公称抽気定格ではなく、このバランスです。
ここから検索
伝言を残す
